Đại học Bách khoa Hà Nội
Đại học Bách khoa Hà Nội - HaNoi University of science and technology
Đại diện Nhóm nghiên cứu: PGS. TS. Trần Quang Vinh
PTN NC Công nghệ mạng tiên tiến và các ứng dụng thông minh
Tên đề tài: Nghiên cứu thiết kế, chế tạo thiết bị, phương tiện phát hiện, thu gom, loại bỏ các vật thể lạ (FOD) trên đường băng sân bay
1 xe tự hành 4 bánh cấp độ 3:
+ Kích thước (DxRxC)mm: không quá 3200x1700x1500;
+ Khối lượng: không quá 800kg;
+ Thời gian chuẩn bị: không quá 5 phút;
+ Vận tốc tối thiếu lớn hơn 10km/h;
+ Vận tốc tối đa nhỏ hơn 35km/h;
+ Thời gian hoạt động tối đa 24 tiếng.
- 1 cảm biến laser - Quanergy’s M8 LiDAR, lớp 1 (an toàn cho mắt, IEC 60825-1); bước sóng 905nm; độ chính xác <3cm; độ phân giải góc: 0.03o-0.2o; tần số lấy mẫu dữ liệu đáp ứng thời gian thực hoạt động trên đường băng, sân đỗ liên tục trong điều kiện thời tiết khác nhau.
- 1 camera hồng ngoại, góc quét 360° bán kính 200m; Góc quét: -20°~90° (tự động lật), tốc độ quay Pan: 0.1°~210°/s, tốc độ quét: 0.1°~150°/s, Zoom Quang: 36x, Focus: 5.7-205.2 mm.
- 1 camera độ phân giải cao tối thiểu HDTV; chụp ảnh rõ nét FOD ở điều kiện ánh sáng vận hành của sân bay dân dụng (đêm có đèn đường băng, có đèn trợ sáng trên xe tự hành) khoảng cách đến 65m).
- 1 hệ thống điều khiển trung tâm (1 máy tính; 1 mạch điều khiển chuyển động xe tự hành tích hợp cảm biển BNO080 IMU và encoder quang học; 1 mạch GPS; 1 mạch 4G; 1 mạch thu phát dữ liệu qua sóng radio; 1 cơ cấu hút vật thể kết hợp nam châm từ).
Những tin mới hơn
Những tin cũ hơn
 Hệ thống lấy mẫu dung dịch tự động trong nghiên cứu phản ứng...
 Hệ thống trích xuất dung dịch tự động khảo sát đặc trưng xúc...
 Máy lấy tơ dứa
 Hợp chất phenolic (symlocosol a) có tác dụng kháng viêm và...
 Hợp chất polymorphum a có tác dụng kháng viêm và phương pháp...
 Phương pháp chiết tách hợp chất Flavonol Glycosid từ loài lá...
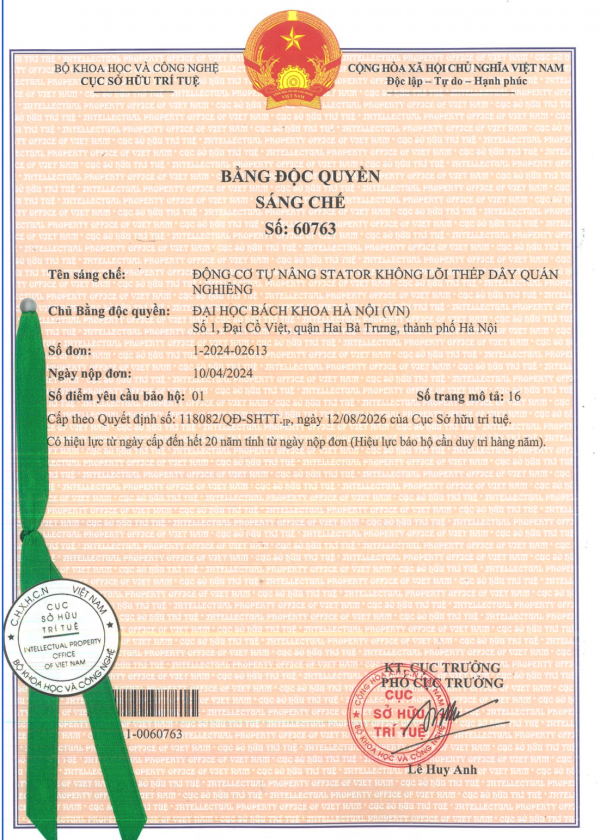 Động cơ tự nâng stator không lõi thép dây quấn nghiêng
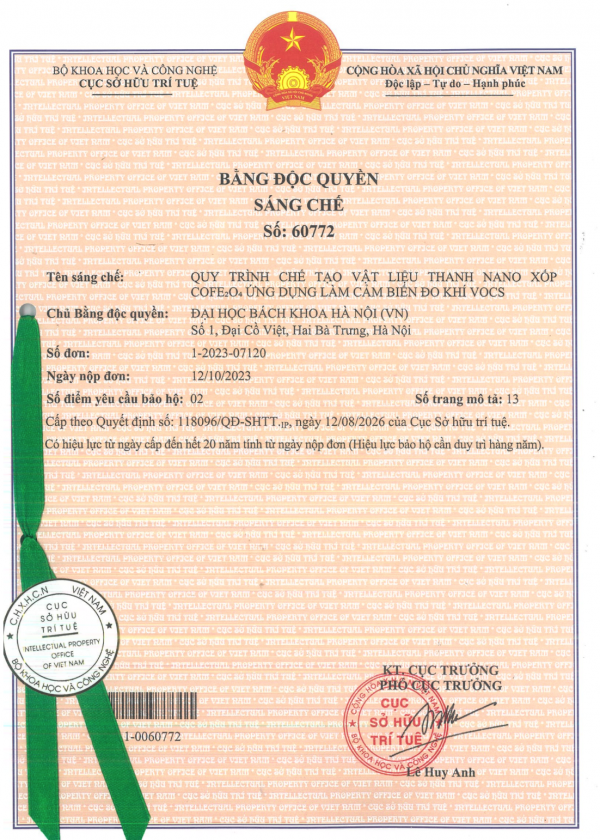 Quy trình chế tạo vật liệu thanh nano xốp CoFe2O4 ứng...
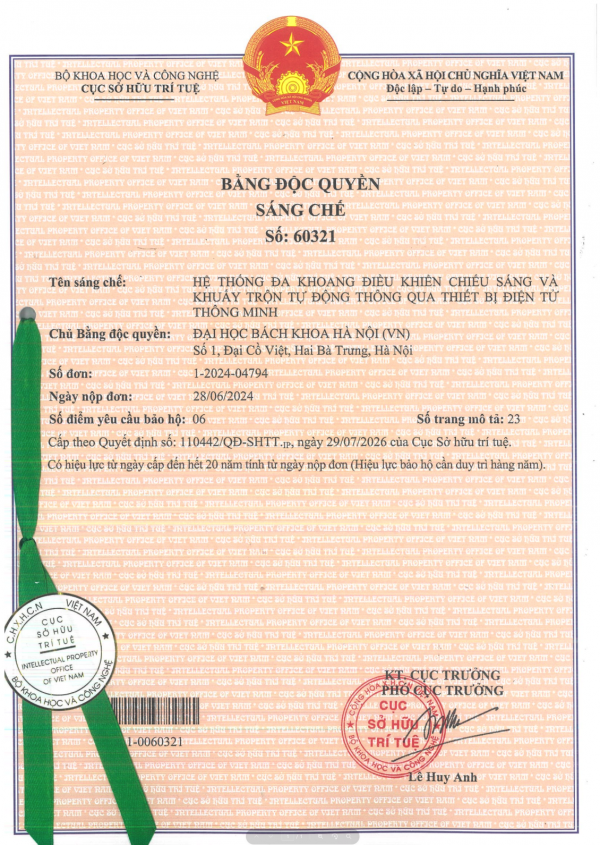 Hệ thống đa khoang điều khiển chiếu sáng và khuấy trộn tự...
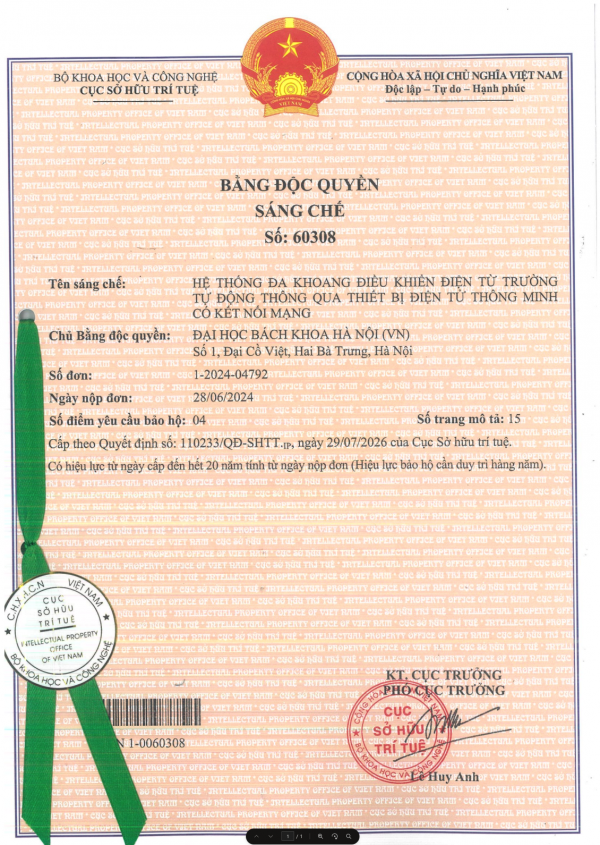 Hệ thống đa khoang điều khiển điện từ trường tự động thông...